
- News
- 製造
5本指を持つ人型ロボットを動かすためのAI基盤モデル、米リアルワールド日本法人が正式展開
人間のような5本指のハンドを持つロボットを動作させるためのAI(人工知能)基盤モデルを、フィジカルAI開発の米リアルワールド(RLWRLD)の日本法人が日本市場においても正式に展開をし始めた。製造業などの現場への導入を検討する企業が増えているという。2026年8月17日に発表した。
「ロボットなどのフィジカルAI(人工知能)は2~3年後には人間の労働力を代替できるだろう。当社事例では、特に愛知県内の製造業からの『工程の一部を自動化したい』という問い合わせが増えている。2028年稼働予定の新工場への導入検討を進める企業もある」--。フィジカルAI開発の米リアルワールド(RLWRLD)日本法人 代表取締役の李 勲(リ・フン)氏は、日本市場の動きをこう明かす(写真1)。
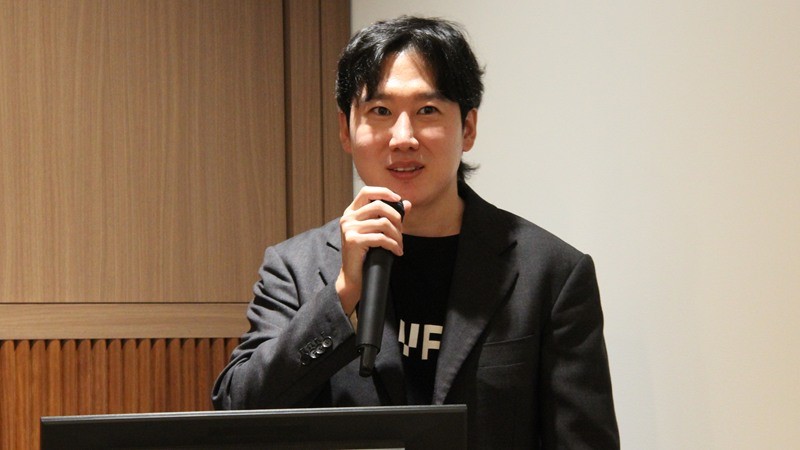
リアルワールドは人型ロボット(ヒューマノイド)向けのフィジカルAIモデルを開発するスタートアップ企業。韓国で2024年7月に設立され、現在は本社を米サンフランシスコに置いている。李氏は「50%以上を人手に頼っている製造業などの現場の自動化を進め、将来的な人手不足に向けた省人化の実現を目指している」と説明する。
開発で力を入れるのは、人間と同じ5本指のハンドを動かすためのAIモデルである。「米国などでは2本指モデルの開発が主流だが、5本指モデルのためのデータを収集しやすい環境が整ってきた。人間と同等の器用さと自由度を実現するために5本指ハンドに専念したい」(李氏)とする。実機デモでは、ベルトコンベアー上を流れる種々の形状の物品を5本指ハンドでつかみ取っていた(写真2)。
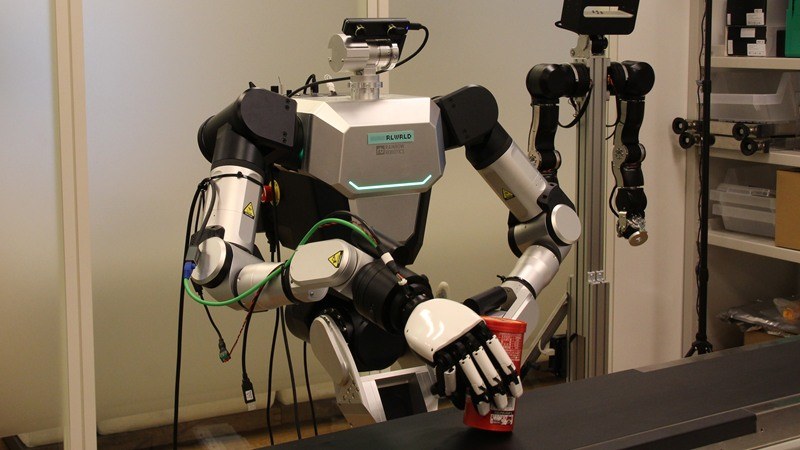
日本市場では既に、KDDIとローソンと協働し、2030年度までに店舗業務の30%を自動化する取り組みなどを進めている。今後も現場導入に向けては、顧客企業と共同で専用モデルを開発する方針で「投資対効果の高い工程から順に取り組む」(李氏)としている。学習済みモデルを別の環境に応用する転移学習により「2カ所目以降の現場では学習時間を大幅に短縮し、稼働までの期間を早められる見込みだ」(同)という。
視覚や言語に加え、力や触覚、作業記憶までをモデル化
リアルワールドが開発するのはフィジカルAIのための基盤モデル「RLDX-1(リアルデックス)」である。2026年5月にはオープンソースソフトウェア(OSS)として公開した。李氏は「LLM(Large Language Model:大規模言語モデル)のように米国の大企業製モデルなどに依存せず、アジア発の独自モデルを作りたい」と意気込む。
フィジカルAI用モデルとしては、カメラ映像や言語による指示などからロボットの動作を生成するVLA(Vision-Language-Action)モデルが主流だ。これに対しRLDX-1は、視覚・言語に加え、力や触覚、作業記憶までを単一モデルで処理するアーキテクチャーを採っている。
これにより2025年5月のモデル発表時には、国際的なベンチマーク(性能評価)で世界1位を獲得したとする。宅配便の仕分け作業を想定したテストでは「1品当たり3秒以内に仕分けることに成功した。これは、同様のモデルを開発する米Figure AI、中国Roboteraに次いで3社目だった」(李氏)
RLDX-1は特定のハードウェアに依存せず、1つのモデルを複数メーカーのヒューマノイドに適用できる「クロスエンボディメント」に対応しているのも特徴だ。そこには「ヒューマノイドを自社開発しなくても、技術の発展による価格低下と性能の向上が市場全体で進む」(李氏)との期待がある。顧客へは、パートナー企業などが製造する量産ヒューマノイドと組み合わせる予定だ。
フィジカルAIの技術発展については、米NVIDIAでロボティクス研究を率いるジム・ファン(Jim Fan)氏が「LLMに比べ3年遅れている」と言及している。これに対し李氏は「今、LLMが急速に発展しているように、フィジカルAIも2~3年後には性能が急速に高まる。これから産業現場のデータをどれだけ収集し、学習に使えるかが勝負になる。2026年上半期までは『VLAでこんなことができる』と技術を広める段階だったが、下半期は実装に向けた検討に移っている」と話す。