
- Column
- スマートモビリティ社会を支えるテクノロジーの現在と未来
自動運転×道路に関する国土交通省の取り組み【第2回】
AIベースになり自動運転車の高度化・社会実装が加速
自動運転のプログラムは従来、ルート上で想定される状況(信号や駐車車両など)に対する車両の動作をエンジニア(人)が定義する「ルールベース」だった。それが近年は“走る・曲がる・止まる”などの基本制御に加え、信号などの交通ルールや、他の車両や歩行者の避け方などを含めた運転を自己学習させる「AIベース」での開発が急速に進んでいる。
AIモデルの学習は、人によるプログラミングの速度を遥かに上回る。ルールベースでは対応できなかった自動運転、すなわち未知の状況への対応や、あい路におけるすれ違いなどが、より安価に、かつ短期間で実現できる可能性がある。国内では、2026年1月時点において、2027年度にAIベースの自家用の自動運転車の販売が予定されている。
商用車についても、運転者を必要としない自動運転車の事業化に向け、AI技術も取り込んだ開発が進められている。AI技術を活用した汎用性の高い高度な自動運転システムを搭載した自家用車の普及に加え、同技術の商用車への搭載も進むことで、自動運転車の高度化・社会実装が加速し、自動運転社会が一層進展していくことが期待される。
特定ルート・地域を走行する公共交通や高速道路を走行する長距離トラックとして、特定の条件下で運転操作の全てをシステムが担う「レベル4(L4)」の自動運転車が走行し、自家用車ではL2++の自動運転以上が主流になる社会も想定できる。こうした社会の実現に向けては、都市構造や道路空間なども自動運転車に対応する形態に変化・進化していくことが求められる。
例えば、自動運転車両のメリットを最大限生かし、道路・クルマ・ヒトが一層の情報(ITS)でつながり、他の交通モードも含めたシームレスな空間(環境)を創造すれば、ヒト・モノが安全で円滑な移動が実現できる(図1)。
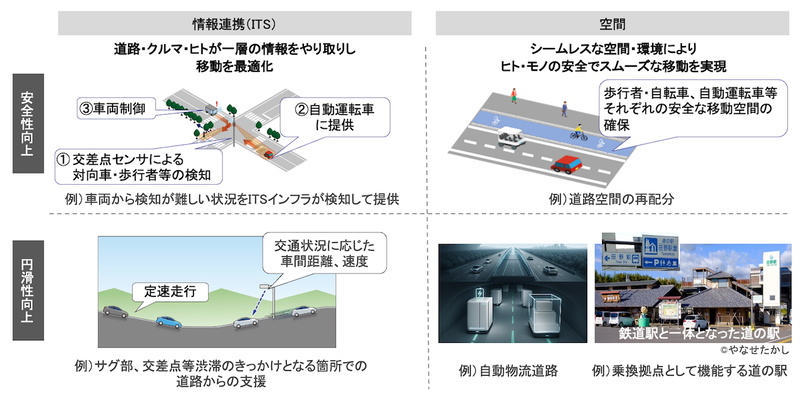
自動運転の活用シーンに応じた道路インフラとの連携が必要に
こうした方向性のもと、ITSインフラの基準類の策定や乗換拠点なども含めた道路空間のあり方について具体化していく必要がある。
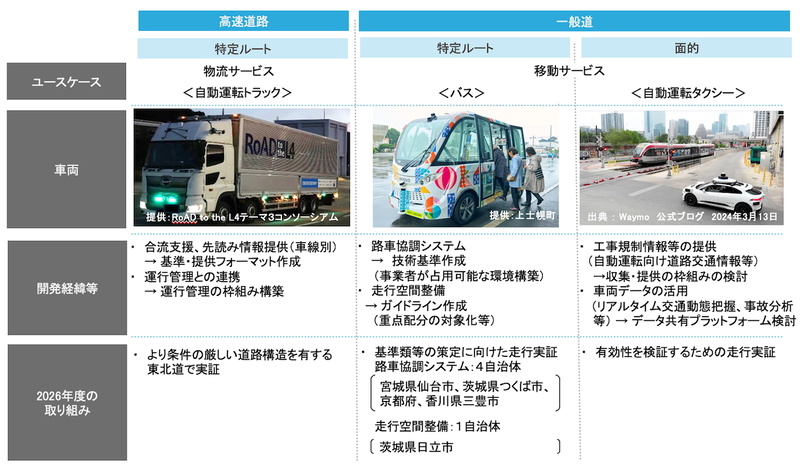
自動運転の活用シーンは、さまざまに想定される。高速道路の自動運転トラックや、一般道の特定ルートを走行するバス、面的に走行する自動運転タクシーなど、それぞれのサービス特性や車両技術、道路環境などを踏まえた道路インフラと自動運転車の連携が考えられる(図2)。
高速道路の特定ルートを走行する自動運転トラック
2025年3月から新東名高速道路において、合流支援や先読み情報の提供といった路車協調による実証実験を実施してきた。
2026年度は、新東名高速道路での実証結果などを踏まえ、合流長が短いなど、より厳しい道路構造を有する東北自動車道の佐野サービスエリア(SA)から大谷パーキングエリア(PA))までの区間における実証実験を予定している。2026年7月に実験車両協力者を募集し、2026年9月に乗用車1者、トラック2者を採択した。なおトラックについては、インフラ支援に係る検証のみの参加を予定している。
一般道の特定ルートを走行する自動運転バス
車載センサーでは検知が困難な道路状況を、道路に設置するセンサーなどで検知し、自動運転車へ情報提供を実施する路車協調システムや、自動運転の継続および交通全体の安全性向上に資する走行空間の整備に向けた実証実験を実施してきた。
2026年度は、路車協調システムにかかる走行実証を4自治体、走行空間整備にかかる走行実証を1自治体で、それぞれ実施する予定である。この実証結果などを踏まえ、道路法上の自動運行補助施設に対応する技術基準等(設置基準・点検要領)や走行空間整備に関するガイドラインの作成を予定している。
一般道を面的に走行する自動運転タクシー
自動運転車向けに工事規制情報などの提供や、走行データや目的地などの車両データの活用に関し、有効性を検証するための走行実証を2026年度に予定している。これらの取り組みは、自動運転車の普及期における有人ドライバーや乗用車(L2++含む)向けの活用も想定している。